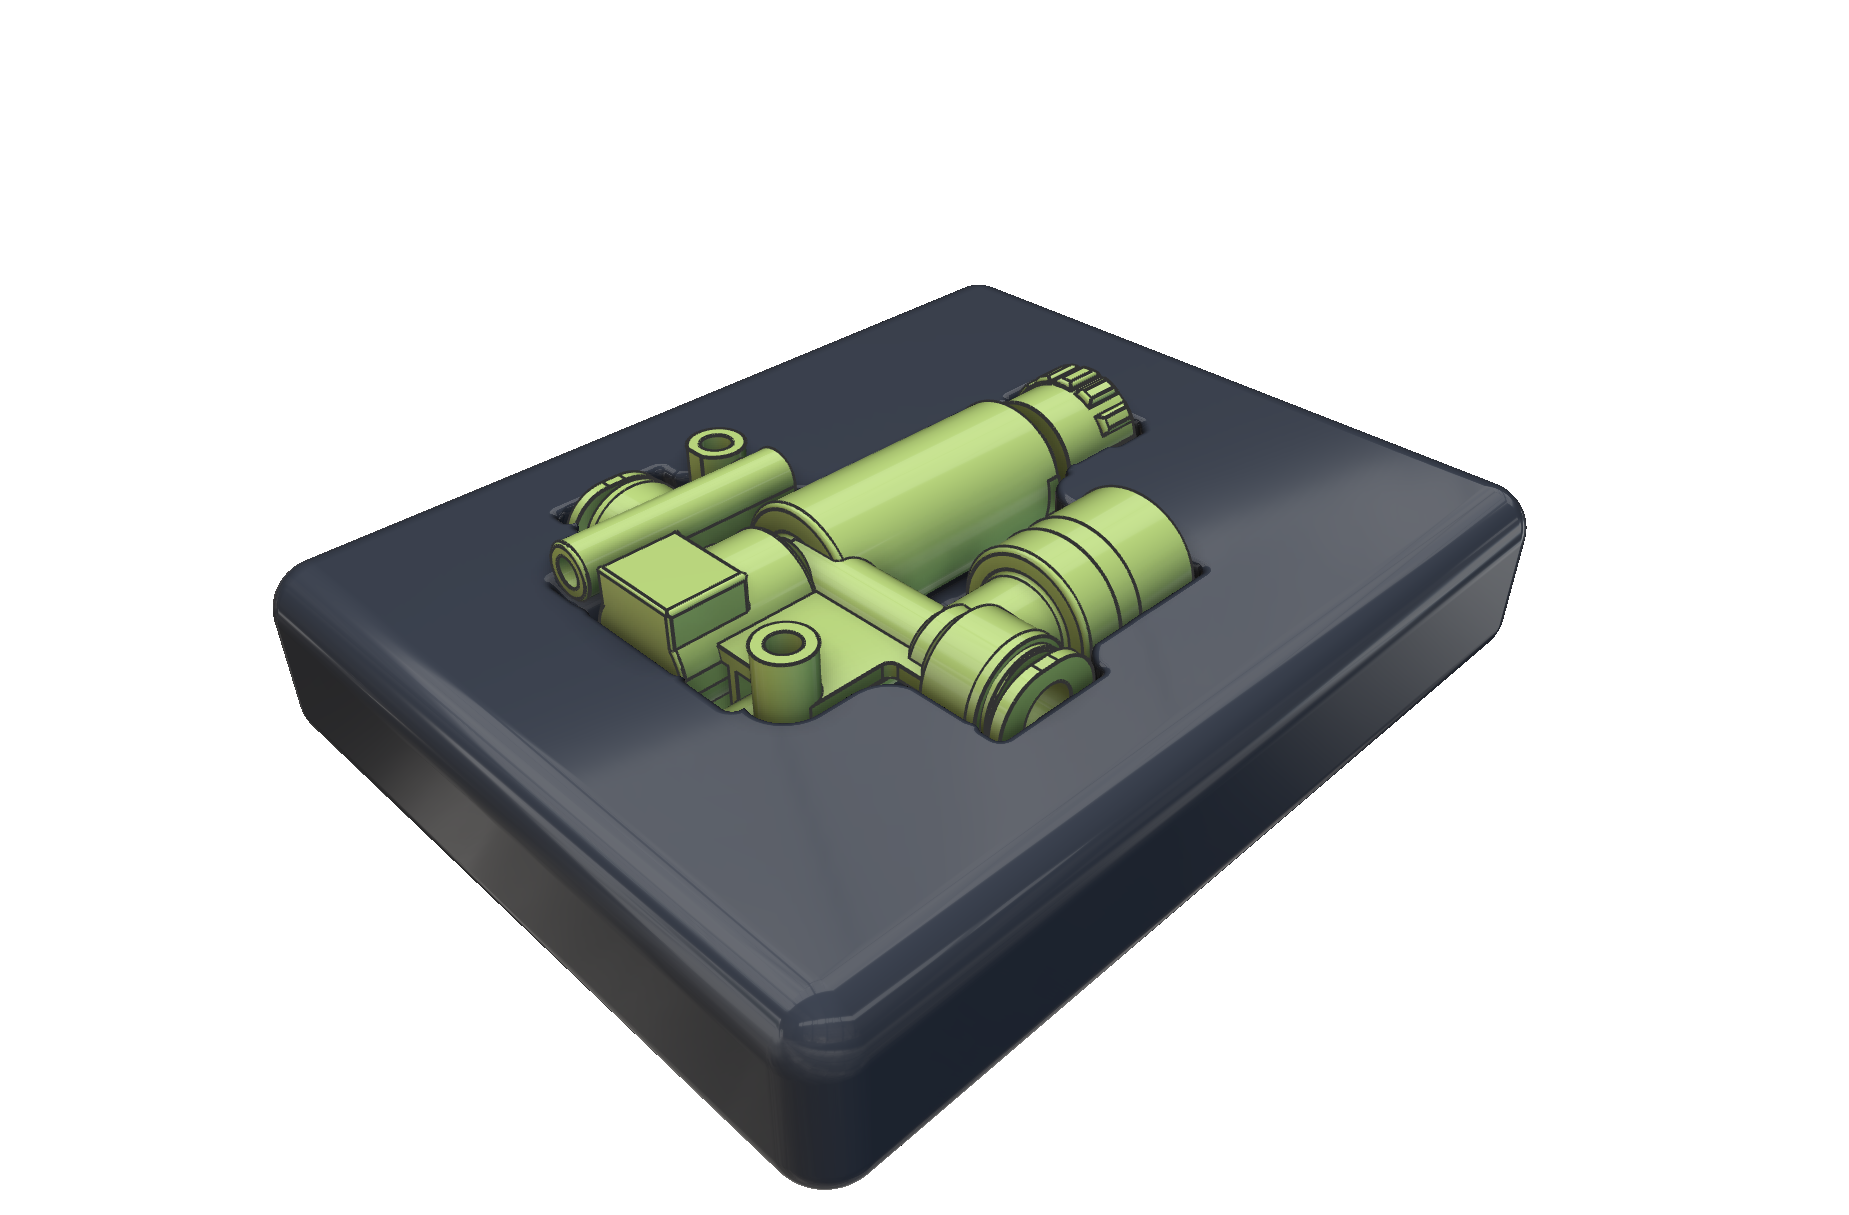
ワークが、自分の巣を作る。Nidus は、ワークの 3D データから保持治具の形状を自動で生成し、3D プリントで製造する、ワーク専用のネスト治具です。
課題
治具の設計と製作は、量産の立ち上げでも試作でも、日程を左右する工程です。
- 汎用のピンやブロックで組んだ治具は、ワークとの接触が点になり、傷や変形の原因になる。
- 専用治具を削り出すと、設計と加工に数週間かかる。
- ワークが変わるたびに、最初からやり直しになる。
仕組み
01
1 方向に抜ける形にする
ワークの形状を 1 つの抜き方向に展開し、その方向に対するオーバーハングをなくす。人手でもロボットでも、干渉なく置く・取るができる。
02
面で受ける
広い接触面でワークを受け、局所的な圧力を下げる。傷や変形を抑える。
03
剛体と弾性体を選ぶ
精度が必要な位置決めには剛体(Rigid)、傷やクランプ荷重に敏感なワークには弾性体(Elastomeric)を使う。
04
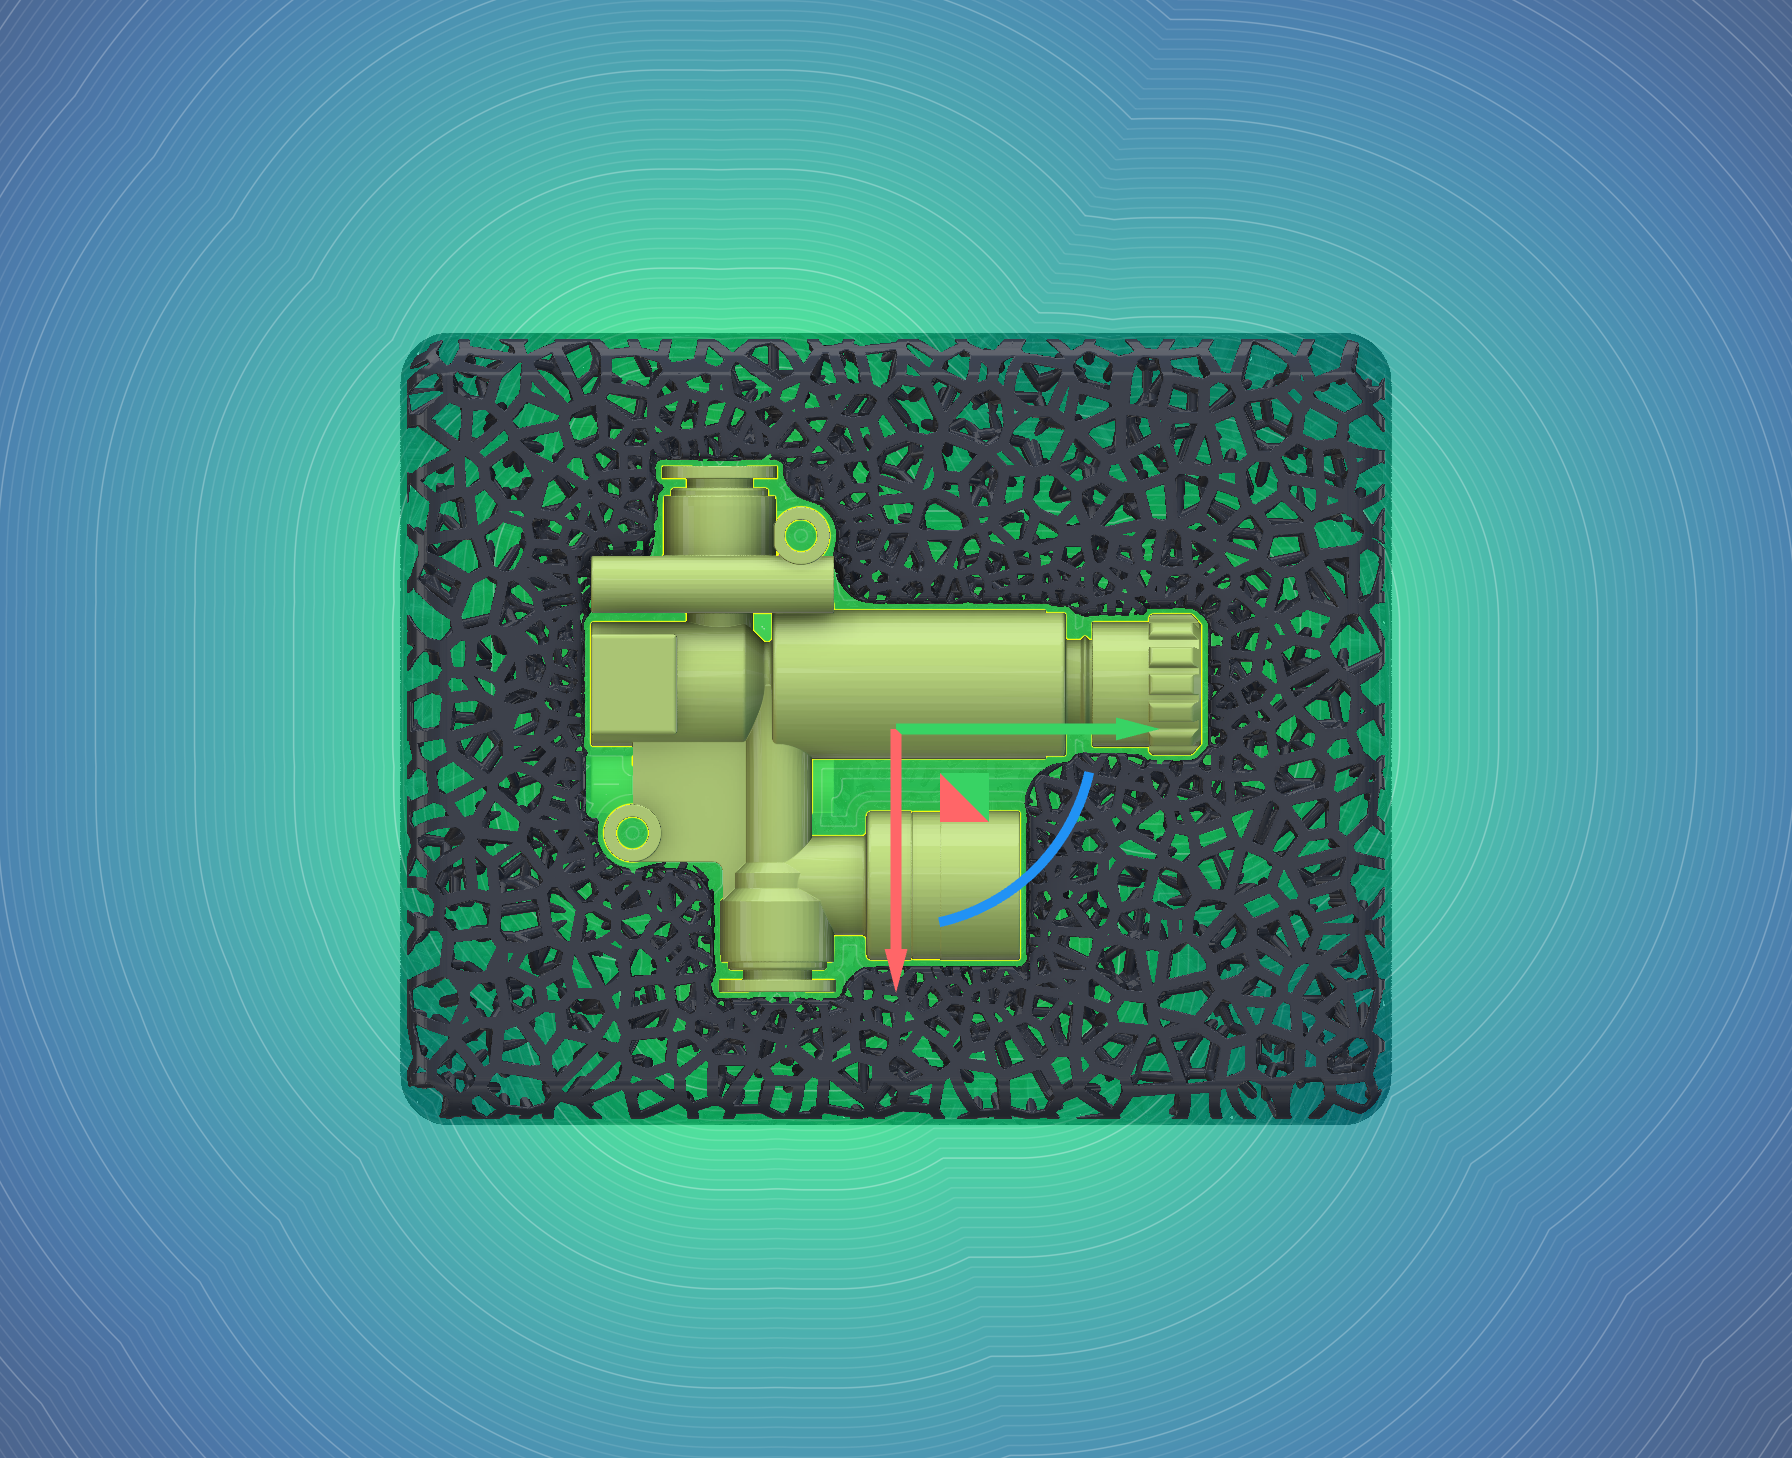
弾性を深さ方向に変える
ワーク表面からの距離をもとにラティス構造を生成する。接触面は柔らかく、深部は荷重を支える。
05
3D プリントで作る
設計から出荷までデジタルデータでつながる。金型も切削工程も使わない。
用途
- ロボットハンドリングの供給・排出ネスト
- 測定・検査治具
- 組立・接着・塗装時の保持
- 精密部品の搬送トレー・キッティング
仕様
| 項目 | 内容 |
|---|---|
| 入力 | ワークの 3D データ。ない場合は、リバースエンジニアリングで取得 |
| 材料 | 剛体(Rigid)または弾性体(Elastomeric)。用途に合わせて選択 |
| 製法 | 3D プリント |
| 寸法 | ワークごとに生成 |
| 設計・製造 | 三河産業(日本) |
相談する
治具にしたいワークの 3D データ、用途(搬送、検査、組立など)、数量が分かると、提案が早くなります。