2026 / FEATURED
Dermis — ロボットに、皮膚を。
Programmable skin for robots that work beside people.
Dermis
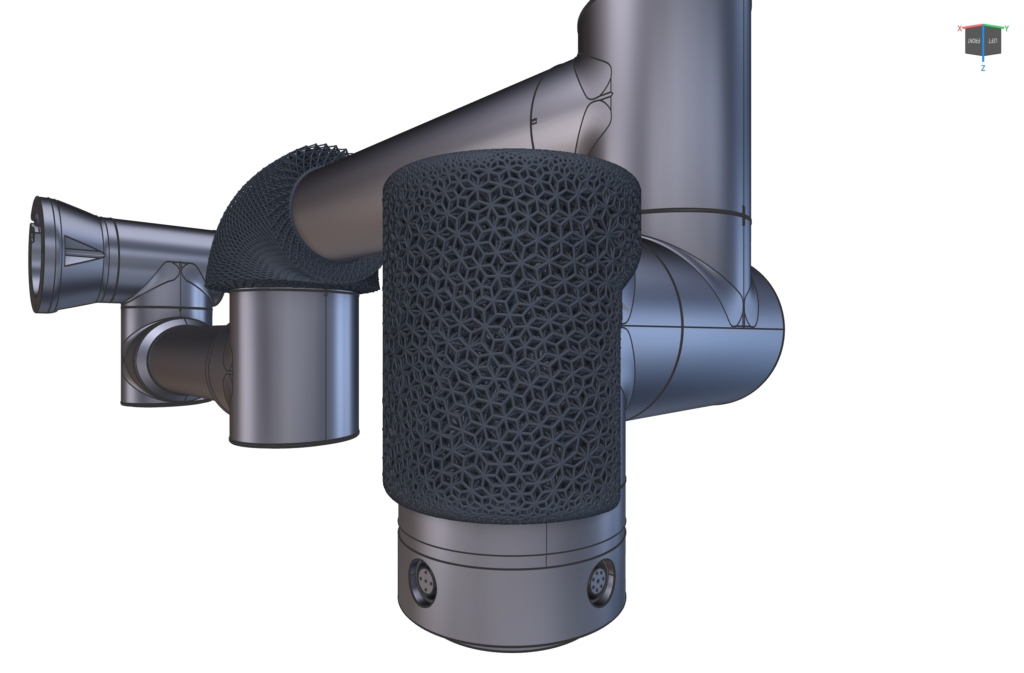
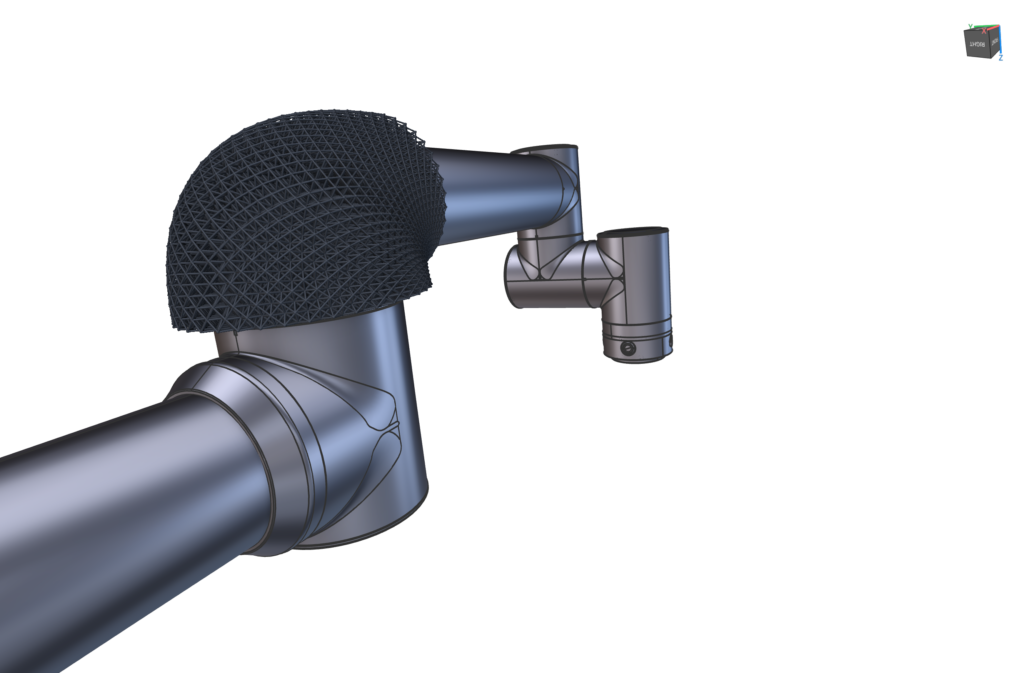
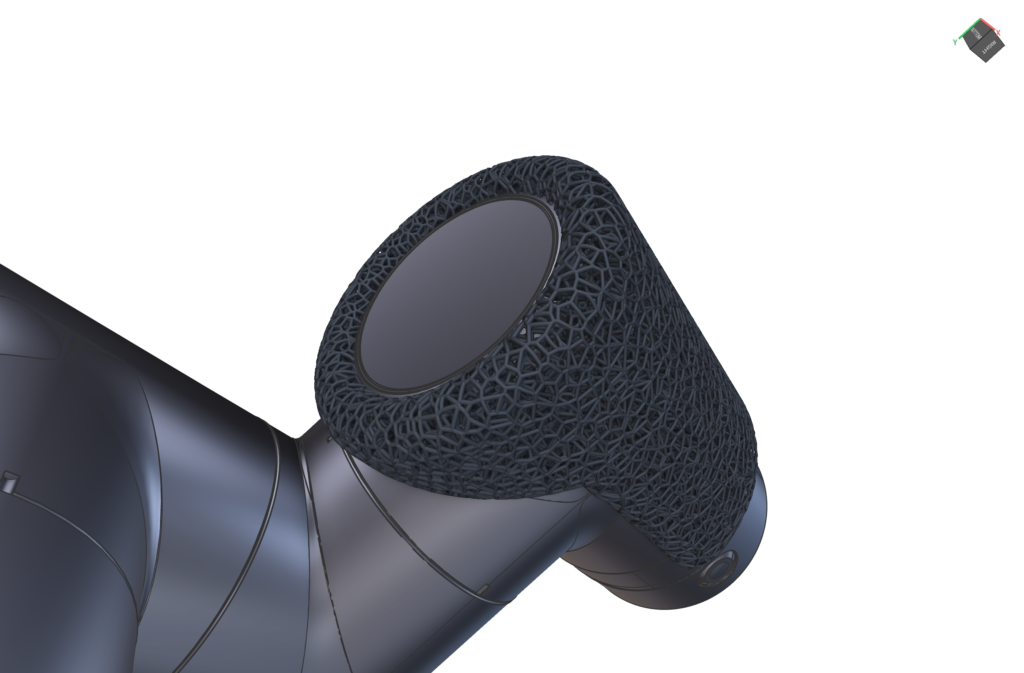
協働ロボットやヒューマノイドの外装にアドオンする、ラティス構造エラストマーパーツ。接触時の衝突エネルギーを時間方向に分散・吸収し、人と並んで働くロボットの安全性を高めます。
課題
協働ロボットの本質的な安全は、制御だけでは担保できません。センサーが反応するまでの数十ミリ秒、剛体の外装は接触エネルギーをそのまま人体に伝えます。ISO/TS 15066が定める許容接触力・圧力を満たすには、「当たった瞬間」の物理的な緩衝が必要です。
Dermisの仕組み
エネルギーを「時間」で受ける — ラティス構造が段階的に座屈・復元し、衝突のピーク力を下げ、接触時間を引き延ばします。
弾性は完全にプログラマブル — ラティスのビーム径と密度を表面から深部へグラデーションさせ、表層は柔らかく、深部は荷重を支えるといった多層的な特性を一体成形で実現。
Carbon DLSによる製造 — 弾性エラストマー(EPU)を用いたデジタル製造。従来の発泡材やウレタンカバーでは不可能な、部位ごとに異なる緩衝特性を設計通りに再現します。
ロボットの形状に完全追従 — 関節・カバーの3Dモデルから設計するため、隙間や干渉がなく、可動域を損ないません。
特徴
- 3D Printed by Carbon DLS
- Trusted Elastomer Material
- Designed by Mikawa Sangyo
- Made in Japan
対応ロボット
3Dモデルが提供されているすべてのメーカーのロボットに対応します。3Dモデルのないロボット、開発途中のロボットについては、当社のリバースエンジニアリングサービスで形状を取得し、最適なDermisを設計・製造します。
導入プロセス
- 3Dモデルの受領(またはリバースエンジニアリングによる形状取得)
- 接触リスク部位と目標緩衝特性の設定
- ラティス設計・シミュレーション
- Carbon DLSによる製造・納品