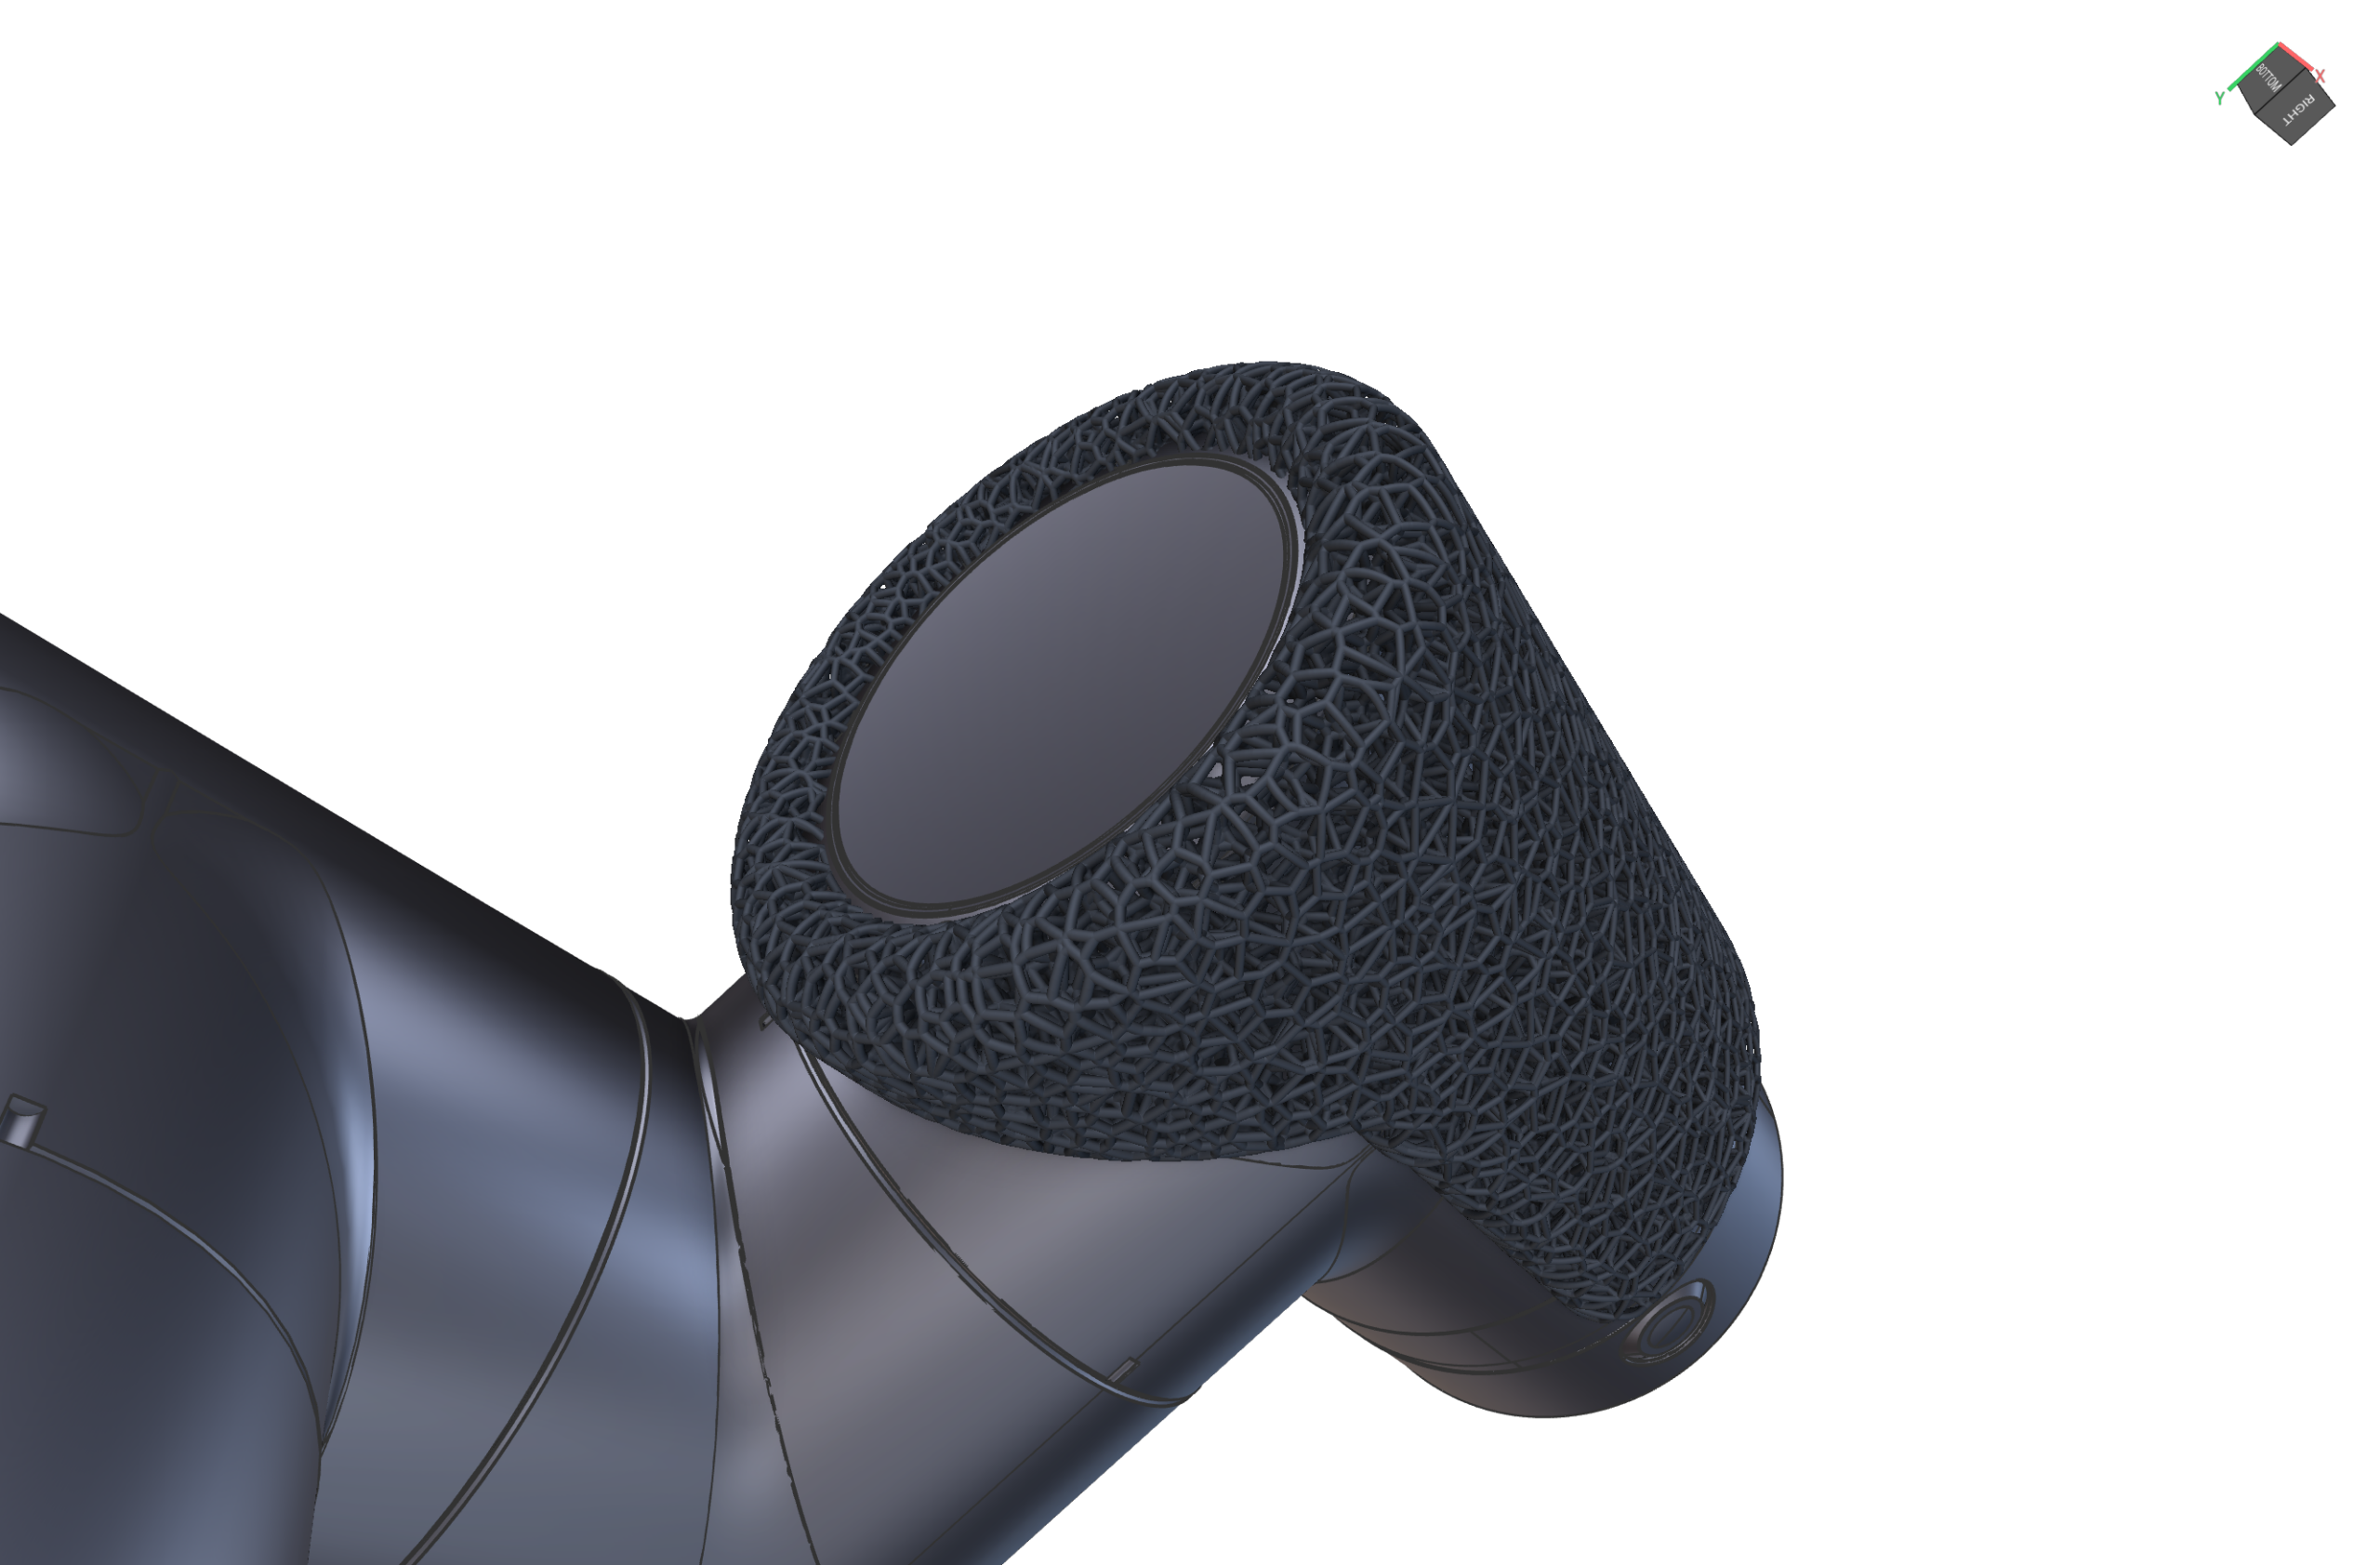
協働ロボットの安全性を高めるためのプロジェクトで、ロボットのアームに被せるラティス構造の部品を設計し、製作しました。
課題
協働ロボットは、人と同じ空間で動きます。このプロジェクトの目的は、その協働ロボットの安全性を高めることでした。
方法
ロボットのアームの形状に合わせてラティス構造の部品を設計し、アームに被せて装着しました。
ラティス構造は、セルの形状と密度で硬さを調整できる構造です。
結果
設計した部品を製作し、実機のアームに装着しました。
仕様
| 項目 | 内容 |
|---|---|
| 対象 | 協働ロボットのアーム |
| 構造 | ラティス構造 |
| 取り付け | アームに被せて装着 |
| 担当 | 設計、製作 |
限界と次の課題
緩衝の効果を、試験条件をそろえた数値で示すことが次の課題です。
この部品だけでロボットシステムの安全が保証されるわけではありません。安全性の最終判断は、有資格者によるリスクアセスメント、実機での検証、該当する規格に基づいて行う必要があります。
相談する
対象のロボットの 3D モデル、人と接触しうる部位、目標にする値が分かると、提案が早くなります。